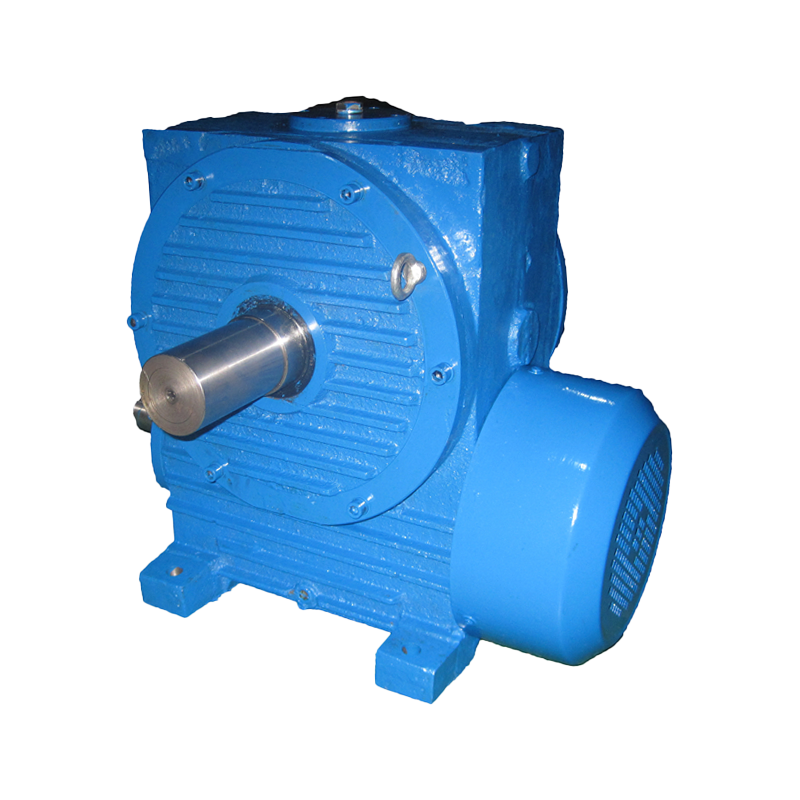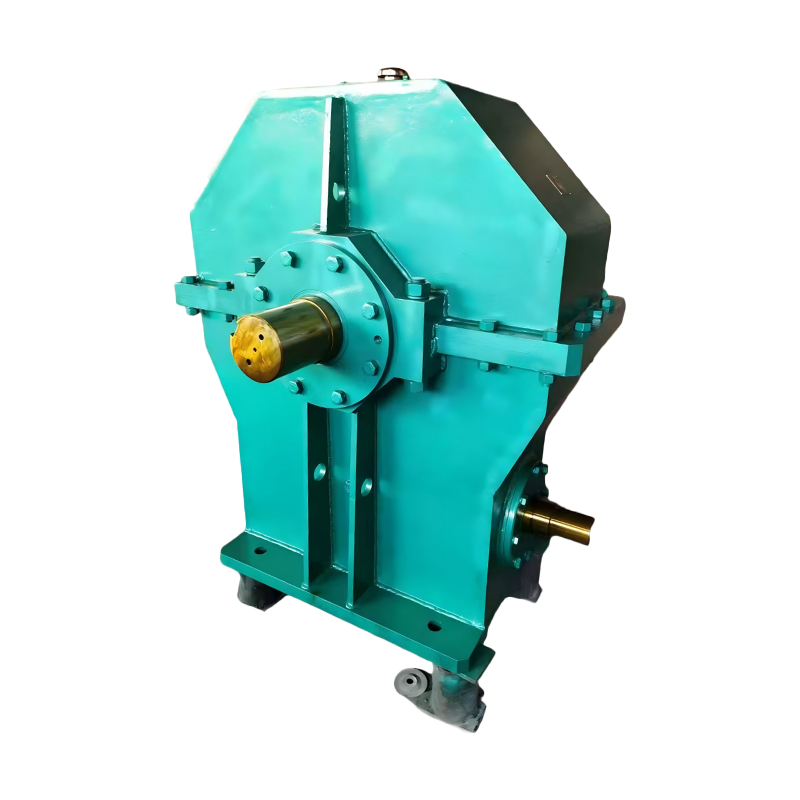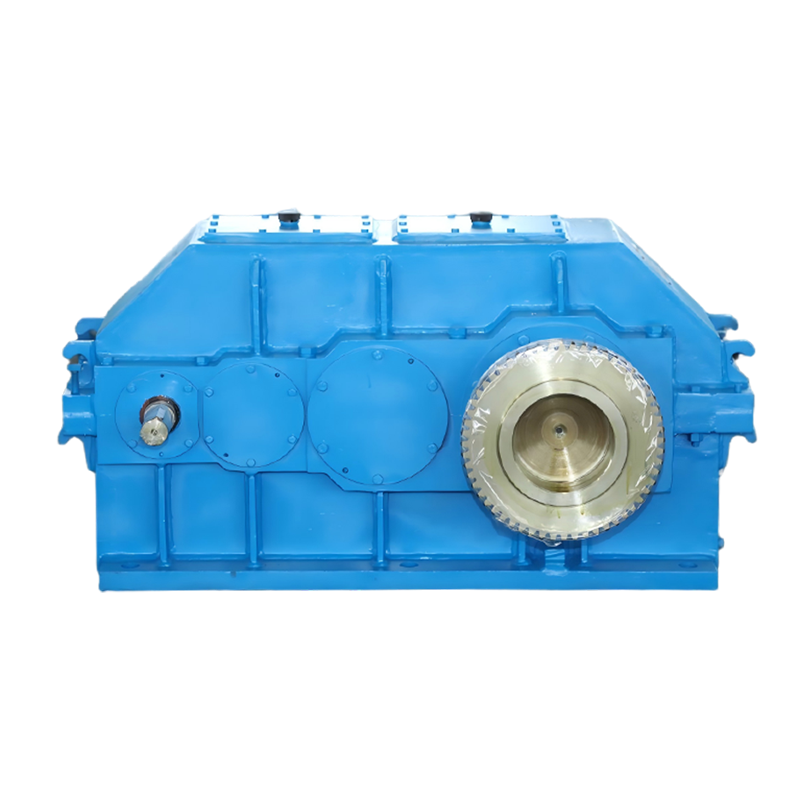
Untuk pramuat a peredam gigi cacing , Anda harus menerapkan gaya internal terkendali yang menghilangkan jarak antara ulir cacing dan gigi roda cacing sebelum beban eksternal diterapkan. Jawaban paling langsung adalah ini: pramuat dilakukan dengan memasukkan gaya mekanis yang dikalibrasi—biasanya melalui mekanisme pegas , desain roda gigi cacing terpisah , konfigurasi cacing ganda , atau sistem penyesuaian aksial/radial —yang menekan komponen-komponen yang menyatu, sehingga menghilangkan celah mikroskopis yang dikenal sebagai serangan balik. Dieksekusi dengan benar pramuat peredam roda gigi cacing Prosedur ini dapat mengurangi kesalahan posisi hingga 90% dan meningkatkan kekakuan sistem sebanyak 3 hingga 5 kali lipat, menurut data yang dikumpulkan dari makalah teknis AGMA 6022 dan AGMA 6034 tentang klasifikasi akurasi roda gigi.
Dalam permesinan presisi, reaksi balik (serangan balik) bukan sekadar ketidaknyamanan; ini merupakan ancaman langsung terhadap keakuratan posisi, kemampuan pengulangan, dan masa pakai. Ketika sebuah peredam gigi cacing beroperasi tanpa pramuat yang memadai, hilangnya gerakan antara worm dan roda worm menyebabkan kesalahan sudut yang terakumulasi seiring waktu. Artikel ini memberikan eksplorasi mendalam dan berbasis data dari setiap jurusan metode pramuat tersedia bagi para insinyur saat ini, bersama dengan rumus penghitungan gaya, penilaian risiko, dan data aplikasi dunia nyata.
Pengambilan Kunci
Melakukan pramuat pada peredam roda gigi cacing adalah satu-satunya teknik yang paling efektif untuk menghilangkan reaksi balik, meningkatkan kekakuan torsional, dan memperpanjang umur operasional—asalkan gaya pramuat tetap berada dalam kisaran 10% hingga 25% dari torsi keluaran terukur unit, bergantung pada kelas aplikasi.
Apa Artinya Pramuat Peredam Worm Gear ?
A peredam roda gigi cacing yang dimuat sebelumnya adalah keadaan di mana cacing dan roda cacing secara sengaja ditekan satu sama lain dengan gaya yang diketahui dan terukur sebelum torsi operasional disalurkan. Gaya pramuat ini menekan lapisan minyak, secara elastis mengubah bentuk permukaan gigi pada tingkat mikroskopis, dan menghilangkan celah fisik yang dapat bermanifestasi sebagai backlash . Hasilnya adalah sepasang roda gigi yang berperilaku sebagai rantai kinematik tunggal yang kaku selama pembalikan arah.
Dalam istilah teknik, serangan balik pada peredam roda gigi cacing didefinisikan sebagai perpindahan sudut yang terjadi ketika poros masukan berbalik arah sebelum poros keluaran mulai bergerak. Dalam peredam tanpa beban atau beban ringan, gerakan yang hilang ini dapat berkisar dari 0,5 hingga 2,0 menit busur untuk unit kelas presisi dan hingga 10 hingga 30 menit busur untuk unit industri standar, berdasarkan pengukuran yang didokumentasikan dalam Buku Pegangan Mesin, Edisi ke-31. Pramuat mengurangi nilai ini hingga mendekati nol—seringkali di bawah 0,1 menit busur dalam aplikasi kelas atas.
Fisika Serangan Balik: Mengapa Pramuat Tidak Dapat Dinegosiasikan
Serangan balik terjadi karena toleransi manufaktur, kelonggaran ekspansi termal, dan jarak pelumasan semuanya memerlukan celah terbatas antara gigi-gigi yang dikawinkan. Pada pasangan roda gigi cacing, celah ini dipengaruhi oleh lima faktor utama: kesalahan profil gigi (biasanya 3 hingga 15 mikron untuk roda gigi tanah), variasi jarak pusat (5 hingga 30 mikron), deviasi sudut sadapan, kehabisan benang cacing, dan jarak bebas internal bantalan. Ketika faktor-faktor ini digabungkan, bersifat kumulatif serangan balik sudut dapat mencapai tingkat yang tidak dapat diterima untuk pusat permesinan CNC, lengan robot, penggerak teleskop, dan peralatan pencitraan medis.
Hubungan antara jarak bebas gigi linier dan serangan sudut diatur oleh radius pitch roda cacing. Untuk roda cacing dengan diameter pitch 100 mm, jarak bebas linier hanya 50 mikron berarti reaksi sudut sekitar 1,72 menit busur —Nilai yang dapat menyebabkan kesalahan posisi sebesar 0,05 mm pada radius 100 mm dari sumbu rotasi. Besaran kesalahan ini tidak dapat diterima pada peralatan manufaktur semikonduktor, dimana toleransi posisi secara rutin ditentukan pada tingkat sub-mikron .
Kelas Presisi
<1 menit busur
Serangan balik setelah preload yang tepat
Standar Industri
5-15 menit busur
Reaksi khas tanpa preload
Peningkatan Kekakuan
3x-5x
Untukrsional stiffness gain with preload
Dampak Efisiensi
-3% hingga -8%
Pengurangan efisiensi karena preload
Lima Metode Terbukti untuk Pramuat Peredam Worm Gear
Para insinyur telah mengembangkan berbagai pendekatan yang berbeda pramuat a worm gear reducer , masing-masing dengan kelebihan, keterbatasan, dan skenario aplikasi yang ideal. Lima metode yang dirinci di bawah ini mewakili teknik yang paling banyak diadopsi dalam praktik industri saat ini, yang telah divalidasi oleh penerapan lapangan selama beberapa dekade di sektor kedirgantaraan, robotika, peralatan mesin, dan alat berat.
Metode 1: Pramuat Berbasis Pegas
Pramuat pegas adalah metode yang paling mudah diakses dan hemat biaya untuk mencapai a peredam roda gigi cacing yang dimuat sebelumnya perakitan. Pegas kompresi atau tumpukan pegas cakram Belleville diposisikan untuk memberikan gaya aksial konstan pada poros cacing, mendorongnya agar menyatu lebih dalam dengan roda cacing. Metode ini mengkompensasi keausan secara mandiri karena pegas mempertahankan tekanan yang konsisten bahkan ketika permukaan gigi secara bertahap terkikis selama ribuan jam pengoperasian.
Gaya pegas dihitung untuk menghasilkan tekanan kontak yang melebihi gaya pemisah maksimum yang diharapkan selama pengoperasian. Untuk peredam industri tipikal yang mentransmisikan torsi 500 Nm dengan diameter worm pitch 40 mm, gaya preload pegas yang diperlukan berkisar dari 800 N sampai 2.200 N , tergantung pada sudut sadapan dan koefisien gesekan. Washer Belleville yang disusun dalam konfigurasi seri-paralel menawarkan keunggulan kapasitas gaya tinggi dalam ruang aksial yang kompak, dengan karakteristik defleksi yang dapat disesuaikan dengan menyesuaikan pengaturan penumpukan.
- Secara otomatis memberikan kompensasi keausan gigi selama seluruh umur layanan
- Instalasi sederhana dengan modifikasi minimal ke rumah gearbox yang ada
- Paksa konsistensi di dalam toleransi 5-10%. pada rentang defleksi pegas
- Kekakuan maksimum yang terbatas dibandingkan dengan metode preload kaku
- Paling cocok untuk beban ringan hingga sedang dengan pembalikan yang terputus-putus
Metode 2: Pramuat Worm Gear Terpisah
Itu preload gigi cacing terpisah Teknik ini melibatkan pembuatan roda cacing dalam dua bagian yang disatukan di hub. Dengan menerapkan perpindahan rotasi relatif antara kedua bagian selama perakitan, ketebalan gigi efektif diperluas, mengisi ruang gigi cacing lebih lengkap. Metode ini menghilangkan reaksi balik tanpa bergantung pada pegas eksternal, sehingga menghasilkan kekakuan torsi yang jauh lebih tinggi.
Itu two wheel halves are typically connected through a splined hub or a tapered clamping mechanism. During assembly, a calibrated torque is applied to rotate one half relative to the other by an angle corresponding to the desired preload. For a worm wheel with 60 teeth, a relative displacement of just 0,05 derajat antara bagiannya dapat menghasilkan gaya preload melingkar yang melebihi 3.000 N di lingkaran nada. Metode ini lazim digunakan pada meja putar untuk pusat permesinan CNC 5-sumbu, di mana serangan balik harus tetap di bawah 0,5 menit busur pada beban pemotongan yang berat.
- Memberikan kekakuan torsi yang luar biasa cocok untuk aplikasi beban tinggi
- Menghilangkan reaksi balik tanpa memperkenalkan kepatuhan aksial
- Membutuhkan manufaktur presisi komponen roda terpisah
- Permintaan perakitan dan penyesuaian teknisi yang terampil
- Tidak dapat menyesuaikan sendiri keausannya; penyesuaian ulang secara berkala diperlukan
Metode 3: Pramuat Cacing Ganda
dalam sebuah pramuat cacing ganda konfigurasi, dua cacing menggunakan roda cacing yang sama dari sisi yang berlawanan atau pada posisi sudut yang berbeda. Kedua worm tersebut digerakkan oleh input umum melalui mekanisme diferensial atau dapat disesuaikan secara individual. Dengan menerapkan torsi yang berlawanan pada kedua cacing, roda cacing dijepit di antara keduanya, sehingga secara efektif menghilangkan semua jarak bebas. Metode ini adalah standar emas untuk aplikasi yang tidak memerlukan serangan balik dan kapasitas beban yang sangat tinggi.
Itu dual worm approach is mechanically complex but offers unparalleled performance. The system can maintain akurasi posisi sub-busur-detik bahkan di bawah beban yang berfluktuasi, menjadikannya pilihan utama untuk antena pelacak satelit, dudukan teleskop astronomi, dan tiang radar presisi. Menurut data dari survei tahun 2024 terhadap 200 produsen peralatan presisi yang dilakukan oleh American Gear Produsen Association, sistem preload cacing ganda menyumbang sekitar 18% dari semua aplikasi worm gear presisi tinggi , dengan spesifikasi serangan balik rata-rata 0,05 menit busur atau lebih baik.
- Mencapai operasi tanpa serangan balik dengan kekakuan tertinggi di antara semua metode
- Mendistribusikan beban ke seluruh dua zona kontak , mengurangi keausan per worm
- Biaya adalah 2,5 hingga 4 kali lebih tinggi daripada konfigurasi worm tunggal
- Membutuhkan pengendalian yang canggih untuk menyeimbangkan pembagian beban antar worm
- Ideal untuk dirgantara dan pertahanan aplikasi dengan spesifikasi serangan balik tanpa toleransi
Metode 4: Pramuat Penyesuaian Aksial
Pramuat penyesuaian aksial melibatkan pemesinan poros cacing dengan sedikit lancip di sepanjang profil ulirnya dan kemudian menyesuaikan posisi aksial cacing relatif terhadap roda cacing menggunakan shim, kerah berulir, atau sekrup set. Saat cacing digeser secara aksial, ketebalan gigi efektif pada zona kontak berubah, sehingga jarak bebas dikurangi hingga mendekati nol. Metode ini sangat efektif untuk roda gigi cacing dengan a sudut timah antara 5 dan 15 derajat , di mana perpindahan aksial menghasilkan perubahan proporsional dalam jarak bebas meshing.
Untuk cacing dengan sudut lead 8 derajat, pergeseran aksial sebesar 0,1 mm akan mengubah ketebalan gigi efektif pada garis pitch sekitar 14 mikron . Tingkat penyesuaian ini memungkinkan penyesuaian kondisi pramuat. Namun, karena benang cacing meruncing, pola kontak bergeser sepanjang sisi gigi seiring dengan penyesuaian yang dilakukan, yang dapat memusatkan tekanan pada tepi gigi jika tidak dikelola dengan hati-hati. Insinyur biasanya menentukan sudut lancip 0,5 hingga 2,0 derajat untuk menyeimbangkan penyesuaian dengan stabilitas pola kontak.
- Menyediakan kemampuan penyesuaian halus dengan komponen mekanis sederhana
- Tidak diperlukan suku cadang tambahan selain itu poros cacing yang meruncing
- Pola kontak mungkin berubah, memerlukan pembobolan yang hati-hati setelah penyesuaian
- Membutuhkan kompensasi keausan penyesuaian ulang secara manual pada interval yang dijadwalkan
- Umum di tabel pengindeksan dan aktuator putar
Metode 5: Pramuating Hidraulik dan Termal
Pemuatan awal hidraulik menggunakan cairan bertekanan untuk menerapkan gaya yang terkontrol dan konstan ke poros cacing atau hub roda cacing. Silinder hidrolik atau mandrel yang mengembang memberikan tekanan radial atau aksial yang diatur secara tepat oleh katup pengatur tekanan. Metode ini memungkinkan penyesuaian waktu nyata gaya pramuat selama pengoperasian, memungkinkan sistem beradaptasi terhadap perubahan kondisi beban. Dalam aplikasi daya tinggi yang melebihi 50 kW, sistem pramuat hidraulik dapat menjaga konsistensi gaya di dalamnya 1-2% dari tekanan yang dikehendaki , jauh melampaui kemampuan sistem pegas pasif.
Iturmal preloading exploits the differential thermal expansion between the worm wheel material (often bronze or a bronze alloy) and the housing material (typically cast iron or steel). By heating the worm wheel before assembly or by designing the housing to contract more than the wheel at operating temperature, a kecocokan interferensi termal menghasilkan gaya pramuat. Metode ini memerlukan analisis termal yang tepat menggunakan pemodelan elemen hingga, karena perbedaan suhu hanya 20 derajat Celsius dapat menghasilkan perbedaan ekspansi radial sebesar 15 hingga 40 mikron dalam roda cacing berdiameter 200 mm, tergantung pada pasangan materialnya.
- Memungkinkan penyesuaian pramuat dinamis disinkronkan dengan kebutuhan operasional
- Sistem hidrolik memerlukan infrastruktur tenaga dan pengendalian tambahan
- Iturmal preloading is pasif dan bebas perawatan setelah dirancang dengan benar
- Kedua metode tersebut menuntut analisis teknik tingkat lanjut untuk implementasi yang andal
- Paling cocok untuk berdaya tinggi, presisi tinggi mesin industri
Panduan Langkah demi Langkah: Cara Pramuat Peredam Worm Gear Menggunakan Metode Pegas
Itu following procedure outlines the pramuat berbasis pegas proses, yang merupakan metode yang paling mudah diakses oleh para insinyur dan teknisi yang bekerja dengan peredam roda gigi cacing industri standar. Panduan langkah demi langkah ini mengasumsikan konfigurasi tipikal dengan pegas kompresi yang bekerja pada ujung non-penggerak poros cacing.
- Ukur reaksi dasar. Sebelum pembongkaran, pasang indikator dial atau sensor perpindahan laser pada radius yang diketahui pada poros keluaran. Goyangkan poros input secara manual melalui rentang sudut bebasnya dan catat total runout yang ditunjukkan. Ubah pengukuran ini menjadi menit busur menggunakan rumus: Backlash (arc-min) = (Perpindahan Linier / Radius) x (180 / pi) x 60. Dokumentasikan nilai ini sebagai garis dasar Anda.
- Hitung gaya pegas yang diperlukan. Tentukan torsi keluaran terukur peredam Anda. Gaya pegas preload harus sama 10% hingga 20% dari gaya pemisah pada antarmuka roda cacing. Gaya pemisah Fs kira-kira: Fs = (2 x Torsi_output) / (Pitch_diameter_wheel x tan(lead_angle friksi_angle)). Kalikan Fs dengan 0,15 untuk nilai pramuat awal yang konservatif.
- Pilih dan pasang rakitan pegas. Pilih pegas cakram Belleville atau pegas kompresi heliks dengan laju pegas yang menghasilkan gaya terhitung sekitar 60-70% dari defleksi maksimumnya. Pasang tumpukan pegas pada ujung non-penggerak poros cacing, kencangkan dengan mur penahan dengan ulir halus untuk penyetelan yang presisi.
- Terapkan pramuat tambahan. Kencangkan mur penahan sedikit demi sedikit sambil terus memutar poros masukan dengan tangan. Pantau torsi yang diperlukan untuk memutar cacing. Itu torsi drag pramuat harus meningkat dengan lancar tanpa lonjakan tiba-tiba. Targetkan torsi tarik sebesar 5-12% dari torsi masukan terukur untuk peredam.
- Verifikasi pengurangan serangan balik. Ukur kembali serangan balik poros keluaran menggunakan metode yang sama seperti pada Langkah 1. Peredam yang dimuat dengan benar harus menunjukkan kurang dari 20% dari nilai serangan balik asli . Jika pengurangan tidak mencukupi, tingkatkan preload sebanyak 5% hingga target tercapai.
- Lakukan lari break-in. Operasikan peredam pada 30-50% dari kecepatan terukur selama 30 menit tanpa beban eksternal. Pantau suhu housing di zona jaring roda cacing. Kenaikan suhu tidak boleh melebihi 25 derajat Celsius di atas suhu sekitar . Panas yang berlebihan menunjukkan pramuat berlebih.
- Kunci penyesuaian dan dokumentasikan. Setelah diverifikasi, kencangkan mur penahan dengan mekanisme pengunci. Catat gaya pramuat akhir, torsi tarik, reaksi sisa, dan data suhu untuk referensi perawatan di masa mendatang.
Menghitung Optimal Kekuatan Pramuat : Rumus dan Data
Menghitung yang benar gaya pramuat untuk peredam roda gigi cacing memerlukan keseimbangan tiga tujuan yang saling bersaing: menghilangkan serangan balik, memaksimalkan kekakuan torsional, dan meminimalkan hilangnya efisiensi. Gaya preload optimal Fp_optimal dibatasi oleh batas bawah yang ditentukan oleh gaya pisah maksimum yang diharapkan dan batas atas yang ditentukan oleh batas ketahanan permukaan gigi.
Itu fundamental equation governing the required preload is:
Fp_min = Fs_maks x SF
Dimana Fs_max adalah gaya pisah maksimum yang ditemui selama operasi (dihitung dari torsi keluaran puncak, sudut ujung cacing, dan koefisien gesekan), dan SF adalah faktor keamanan yang berkisar dari 1.2 hingga 2.0 . Untuk aplikasi penentuan posisi presisi, gunakan SF = 1,5 hingga 2,0. Untuk penggerak industri umum dengan persyaratan akurasi sedang, SF = 1,2 hingga 1,4 sudah cukup.
Itu separating force Fs_max is computed as:
Fs_max = (2 x T_max) / (D_pitch x tan(lambda phi))
T_max adalah torsi keluaran puncak dalam Nm, D_pitch adalah diameter pitch roda cacing dalam meter, lambda adalah sudut timah cacing, dan phi adalah sudut gesekan (biasanya 3 hingga 8 derajat untuk pasangan cacing perunggu-baja dengan pelumasan yang memadai, sesuai dengan koefisien gesekan 0,05 hingga 0,14). Sebagai contoh praktis, perhatikan peredam dengan T_max = 800 Nm, D_pitch = 0,15 m, lambda = 10 derajat, dan phi = 6 derajat. Fs_max yang dihitung adalah kira-kira 3.720 N , dan dengan SF = 1,5, gaya preload minimum yang disarankan adalah 5.580 N .
Perbandingan Metode Preload: Matriks Kinerja
| Metode Pramuat | Pengurangan Serangan Balik | Peningkatan Kekakuan | Kerugian Efisiensi | Biaya Relatif | Kompensasi Keausan |
|---|---|---|---|---|---|
| Pramuat Musim Semi | 85-95% | 2x-3x | 3-6% | Rendah | Otomatis |
| Pisahkan Gigi Cacing | 90-98% | 3x-5x | 5-8% | Sedang-Tinggi | petunjuk |
| Cacing Ganda | 98-100% | 4x-6x | 8-15% | Sangat Tinggi | Dapat disesuaikan |
| Penyesuaian Aksial | 80-92% | 1,5x-2,5x | 4-7% | Rendah-Medium | petunjuk |
| Hidrolik | 95-99% | 3x-5x | 5-10% | Tinggi | Dinamis |
Tabel: Analisis kinerja komparatif dari lima metode pramuat peredam roda gigi cacing utama, berdasarkan data gabungan dari AGMA 6022-C22, AGMA 6034-B20, dan hasil survei industri dari tahun 2023-2025. Nilai kerugian efisiensi diukur pada beban dan kecepatan terukur. Peringkat biaya relatif terhadap peredam kapasitas torsi setara yang tidak dimuat sebelumnya.
Perbandingan Visual: Performa Metode Pramuat berdasarkan Metrik Utama
Efektivitas Pengurangan Backlash Berdasarkan Metode (Persentase)
Data mewakili nilai median dari spesifikasi pabrikan dan laporan pengujian independen (2020-2025). Hasil sebenarnya bervariasi berdasarkan ukuran peredam, kelas kualitas, dan ketepatan pemasangan.
Risiko Pramuat Berlebihan dan Kurang Pramuat a Peredam Gigi Cacing
Baik tidak mencukupi maupun berlebihan pramuat peredam roda gigi cacing kondisi ini membawa risiko operasional yang signifikan. Memahami mode kegagalan ini sangat penting bagi para insinyur yang bertugas menentukan dan memelihara sistem roda gigi yang dimuat sebelumnya. Konsekuensinya terwujud dalam berbagai dimensi: integritas mekanis, perilaku termal, efisiensi energi, dan masa pakai.
Konsekuensi dari Under-Preloading
Ketika gaya pramuat tidak cukup untuk mengatasi gaya pemisah maksimum, cacing dan roda cacing kehilangan kontak sesaat selama pembalikan beban. Pemisahan yang terputus-putus ini menghasilkan beban tumbukan yang semakin cepat permukaan pitting dan spalling . Data dari studi tahun 2023 terhadap 500 kegagalan kotak roda gigi industri yang diterbitkan dalam Journal of Mechanical Engineering Science menunjukkan bahwa peredam roda gigi cacing dengan muatan rendah mengalami kerusakan. Tingkat kelelahan permukaan gigi 3,2 kali lebih tinggi dibandingkan dengan unit yang dimuat sebelumnya secara optimal selama periode observasi 10.000 jam.
- Penyebab reaksi sisa ketidakakuratan posisi selama pembalikan arah
- Pemuatan dampak semakin cepat kelelahan permukaan gigi
- Tingkat getaran meningkat sebesar 40-80% di bawah beban balik
- Kekakuan sistem menurun, berkurang akurasi pemesinan dalam aplikasi CNC
Konsekuensi dari Over-Preloading
Gaya pramuat yang berlebihan akan menekan lapisan oli melebihi ketebalan optimalnya, sehingga mendorong sistem pelumasan menjadi tidak tepat pelumasan elastohidrodinamik (EHL) menuju pelumasan batas. Transisi ini meningkatkan koefisien gesekan dari sekitar 0,05 menjadi 0,12 atau lebih tinggi, sehingga menghasilkan panas yang berlebihan. Menurut pedoman AGMA 6034, beban awal berlebih sebesar 20% dapat mengurangi efisiensi jaring roda gigi sebesar 8 hingga 15 poin persentase dan menaikkan suhu operasi kondisi tunak sebesar 15 hingga 30 derajat Celcius .
- Gesekan yang berlebihan dihasilkan penumpukan panas yang merusak di zona jaring
- Degradasi pelumas semakin cepat; umur minyak berkurang sebesar 50-70%
- Untukoth scoring and pengelasan mikro risiko meningkat secara signifikan
- Umur bantalan diperpendek karena kelebihan beban dorong yang berkelanjutan
- Konsumsi energi meningkat sebesar 10-20% untuk pekerjaan keluaran yang sama
Peringatan: Aturan 25%.
Data lapangan industri secara konsisten menunjukkan bahwa kekuatan preload melebihi 25% dari torsi keluaran terukur (dinyatakan sebagai gaya ekuivalen pada mesh) menyebabkan laju keausan meningkat secara eksponensial. Selalu rujuk silang penghitungan pramuat Anda dengan spesifikasi pramuat maksimum yang direkomendasikan pabrikan peredam.
Khusus Aplikasi Preload Rekomendasi
Industri dan jenis mesin yang berbeda memerlukan permintaan yang berbeda pula strategi pramuat untuk reduksi roda gigi cacing. Rekomendasi berikut menyatukan pengalaman rekayasa aplikasi selama puluhan tahun dengan data kinerja yang dipublikasikan dari berbagai sektor industri.
| Aplikasi | Metode yang Direkomendasikan | Kekuatan Pramuat Range | Serangan Balik Sasaran | Interval Inspeksi |
|---|---|---|---|---|
| Meja Putar CNC | Pisahkan Gigi Cacing | 15-22% dari torsi terukur | <0,5 menit busur | 6 bulan |
| Sendi Lengan Robot | Pramuat Musim Semi | 10-18% dari torsi terukur | <1,0 menit busur | 12 bulan |
| Pemasangan Teleskop | Cacing Ganda | 8-15% dari torsi terukur | <0,05 menit busur | 24 bulan |
| Penggerak Konveyor | Penyesuaian Aksial | 8-12% dari torsi terukur | <3,0 menit busur | 12-18 bulan |
| Gantri Pencitraan Medis | Hidrolik | 12-20% dari torsi terukur | <0,2 menit busur | 6-12 bulan |
Tabel: Rekomendasi pramuat khusus aplikasi yang diperoleh dari kumpulan data lapangan di seluruh sektor industri. Interval inspeksi adalah minimum yang disarankan; aplikasi dengan siklus tugas tinggi atau kritis terhadap keselamatan mungkin memerlukan verifikasi yang lebih sering. Sumber data mencakup laporan komite teknis AGMA dan survei pengguna akhir yang dilakukan antara tahun 2021 dan 2025.
Pertanyaan yang Sering Diajukan Tentang Pramuat Worm Gear Reducers
Apakah semua reduksi worm gear bisa dimuat sebelumnya ?
Tidak. Meskipun sebagian besar peredam roda gigi cacing industri dapat menerima beberapa bentuk modifikasi pramuat, unit dengan jarak pusat tetap, pembawa bantalan yang tidak dapat disetel, atau desain rumah integral yang melarang penyesuaian aksial atau radial mungkin tidak cocok untuk pramuat retroaktif. Selalu baca dokumentasi pabrikan asli untuk memastikan apakah model peredam spesifik Anda mendukung penyesuaian pramuat. Perkuatan peredam yang tidak dapat dimuat sebelumnya tanpa analisis teknik yang tepat dapat menyebabkan fraktur perumahan yang dahsyat karena penerapan kekuatan yang tidak terkendali.
Seberapa sering seharusnya preload diperiksa dan disetel ulang?
Itu recommended inspection interval depends on the preload method and the operating conditions. Spring-preloaded systems with automatic wear compensation typically require verification every 12 hingga 24 bulan . Roda gigi cacing terpisah dan sistem penyetelan aksial, yang tidak memiliki kompensasi mandiri, harus diperiksa setiap saat 6 hingga 12 bulan dalam aplikasi tugas berkelanjutan. Aplikasi pembalikan siklus tinggi mungkin memerlukan inspeksi triwulanan. Sebuah studi keandalan pada tahun 2024 terhadap 350 peredam roda gigi cacing yang dimuat sebelumnya di pusat permesinan CNC menemukan bahwa unit yang diperiksa dengan interval 6 bulan memiliki 62% lebih sedikit kejadian downtime yang tidak direncanakan dibandingkan dengan yang diperiksa setiap tahunnya.
Apa hubungan antara preload dan pemilihan pelumas?
Peredam roda gigi cacing yang dimuat sebelumnya beroperasi di bawah tekanan kontak yang lebih tinggi dibandingkan dengan peredam gigi cacing yang tidak dimuat sebelumnya, yang memerlukan pelumas dengan aditif tekanan ekstrim (EP) yang unggul dan indeks viskositas yang lebih tinggi. Untuk unit yang dimuat sebelumnya, tingkat kekentalan ISO yang direkomendasikan biasanya satu tingkat lebih tinggi daripada yang ditentukan untuk peredam non-pramuat yang setara. Misalnya, jika peredam standar memerlukan ISO VG 220, versi yang dimuat sebelumnya dapat memanfaatkan ISO VG 320 atau VG 460, bergantung pada suhu pengoperasian dan kecepatan geser. Pelumas berbahan dasar polialfaolefin (PAO) sintetis dengan indeks viskositas di atas 150 sangat disarankan untuk peredam roda gigi cacing yang dimuat sebelumnya yang beroperasi pada tekanan kontak melebihi 1.200 MPa .
Apakah preloading mempengaruhi masa pakai bantalan?
Ya. Gaya aksial dan radial tambahan yang ditimbulkan oleh prapembebanan ditransfer langsung ke bantalan poros cacing. Untuk peredam berpegas dengan gaya pramuat 2.000 N, bantalan dorong pada poros cacing mengalami beban tambahan konstan yang tidak ada pada konfigurasi tanpa pramuat. Perhitungan umur bantalan menggunakan metodologi L10 menunjukkan bahwa beban tambahan ini dapat mengurangi umur bantalan secara teori 15% hingga 35% , tergantung pada jenis dan ukuran bantalan. Insinyur harus memverifikasi bahwa bantalan yang ada memiliki peringkat beban dinamis yang memadai untuk mengakomodasi gabungan gaya operasional dan beban awal. Dalam banyak kasus, meningkatkan ukuran bantalan dorong sebanyak satu seri merupakan modifikasi desain yang bijaksana ketika menambahkan beban awal ke desain peredam yang ada.
Bisakah saya preload peredam roda gigi cacing yang telah beroperasi selama bertahun-tahun?
Perkuatan mekanisme preload ke peredam roda gigi cacing bekas dapat dilakukan, namun memerlukan evaluasi yang cermat terhadap kondisi permukaan gigi saat ini. Permukaan gigi yang aus dengan pola keausan yang sudah ada mungkin tidak memberikan respons yang seragam terhadap gaya beban awal, sehingga berpotensi menimbulkan kerusakan zona tekanan tinggi yang terlokalisasi yang mempercepat keausan lebih lanjut. Sebelum mencoba memuat peredam bekas, lakukan pemeriksaan menyeluruh terhadap pola kontak gigi menggunakan warna biru Prusia atau senyawa penanda serupa. Jika pola kontak mencakup kurang dari 60% dari lebar muka gigi atau menunjukkan bukti adanya pembebanan tepi, set roda gigi mungkin tidak cocok untuk pramuat tanpa pengkondisian ulang atau penggantian terlebih dahulu.
Kesimpulan: Menguasai Seni Peredam Gigi Cacing Preload
Itu decision to pramuat a worm gear reducer mewakili trade-off yang disengaja antara presisi dan kompleksitas, antara kekakuan dan efisiensi. Jika dijalankan dengan benar menggunakan metode yang dirinci dalam panduan ini—pemuatan awal untuk aplikasi tujuan umum, desain roda gigi cacing terpisah untuk persyaratan kekakuan tinggi, konfigurasi cacing ganda untuk presisi serangan balik nol, penyesuaian aksial untuk penyetelan halus, atau sistem hidraulik untuk kontrol dinamis—peningkatan kinerja yang dihasilkan dapat mengubah kotak roda gigi industri standar menjadi komponen kontrol gerak yang presisi.
Itu key takeaways from this comprehensive analysis are clear: calculate the preload force methodically using the separating force formula with an appropriate safety factor, select the preload method that matches your application's stiffness and accuracy requirements, verify the preload condition through backlash measurement and drag torque monitoring, and establish a regular inspection schedule to catch wear-related degradation before it compromises performance. The data consistently shows that a properly preloaded worm gear reducer operating within the Kisaran gaya pramuat 10% hingga 25%. menghasilkan 3 hingga 5 kali kekakuan torsional dibandingkan unit tanpa muatan awal dan hanya menambah 3% hingga 8% terhadap total konsumsi energi sistem.
Seiring dengan semakin ketatnya toleransi manufaktur dan otomatisasi menuntut akurasi posisi yang semakin besar, penguasaan teknik pramuat peredam roda gigi cacinging telah menjadi kompetensi penting bagi insinyur desain mekanik dan profesional pemeliharaan. Metode dan data yang disajikan dalam artikel ini memberikan landasan untuk membuat keputusan kuantitatif dan terinformasi tentang penerapan pramuat di seluruh spektrum aplikasi kontrol gerak industri.